

蚂蚁首次押注机器人触觉层,数亿元领投戴盟
8月11日,戴盟机器人宣布完成数亿元战略轮融资,由蚂蚁集团领投,老股东超额跟投。这是蚂蚁在具身智能领域首次投资触觉感知层,此前其已布局宇树科技、星海图、灵心巧手等多家独角兽,覆盖机器人本体、大脑与核心零部件。
戴盟专注于具身触觉赛道,两个月前刚完成亿元A轮融资,投资方包括招商局创投、联想创投、汇川产投、中国移动、中国电信等。资本正从机器人本体转向触觉感知层,单轮亿元融资频现,行业竞争进入高频节奏。
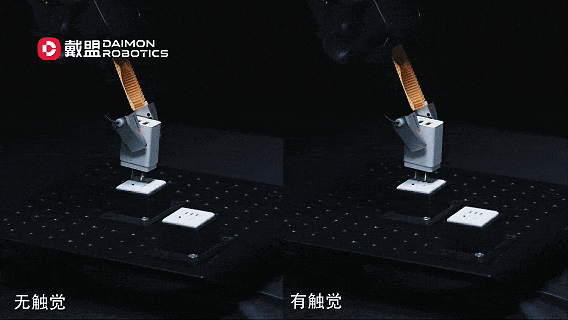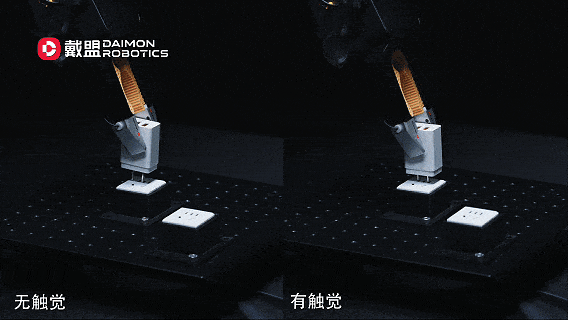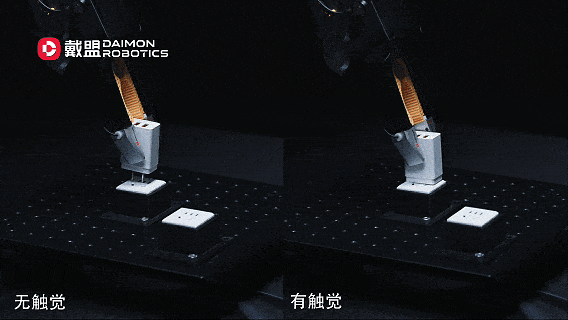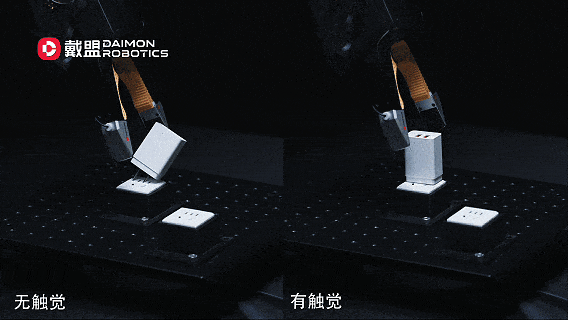
人工智能领域存在“莫拉维克悖论”:机器擅长逻辑推理,却难以复现人类的感知与操作。“全球机器人灵巧操作之父”Matthew T. Mason指出,灵巧操作的关键在于脑而非手。视觉只能提供物体外观与空间位置,触觉则能直接反馈接触、抓稳、滑动与受力情况。研究显示,触觉数据能显著提升接触类任务的成功率与数据效率。
李飞飞等学者近期发表的T-Rex研究表明,触觉是独立的高频物理感知通道,简单拼接至现有VLA架构可能损害性能。戴盟更进一步,将触觉从“事后反馈”推进到“事前推演”,打造出全球首个“物理交互脑”,其底层支撑包括可量产的触觉感知设备、规模化的物理交互数据基础设施及落地体系。
戴盟团队横跨机器人操作、触觉感知、大模型训练与工程落地,技术脉络可追溯至卡内基梅隆大学。1979年,图灵奖得主Raj Reddy在此建立全球首个机器人研究所;三年后,Matthew T. Mason教授担任所长,奠定了机器人操作与接触力学的理论基础。
本文图片来自互联网,仅供学习交流使用,版权归原作者或原平台所有。如认为图片侵犯了您的权益,请联系我们删除。