

招商局狮子山人工智能实验室首秀WRC 2026,现场演示柔性衣物折叠方案
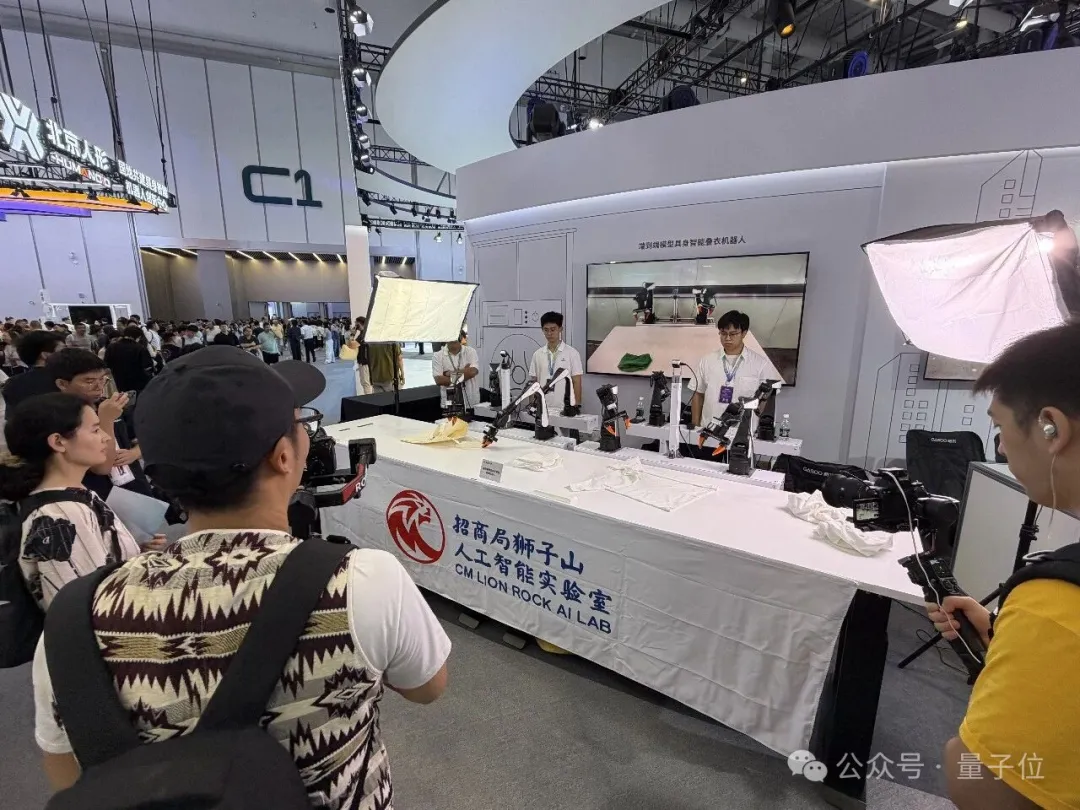
8月19日,2026世界机器人大会在北京亦庄开幕。招商局先进技术研究院下属狮子山人工智能实验室首次参展,依托自研LiOS端云协同基础设施,现场公开演示柔性衣物自主折叠解决方案,展示其在虚实迁移与柔性物体操作领域的全栈自研能力,引发专业观众关注。
衣物折叠长期被视为具身智能领域的“技术试金石”。衣物属于无定型柔性物体,其材质厚薄、褶皱形态、缠绕状态、表面摩擦力及弹性形变均存在高度动态不确定性。对人类而言,叠衣是简单本能,但对机器人来说,却需综合考验柔性感知、双臂协同、接触力控、长程作业与状态恢复五大能力,且难度随衣物品类、初始无序状态及拓扑复杂度呈指数级上升。
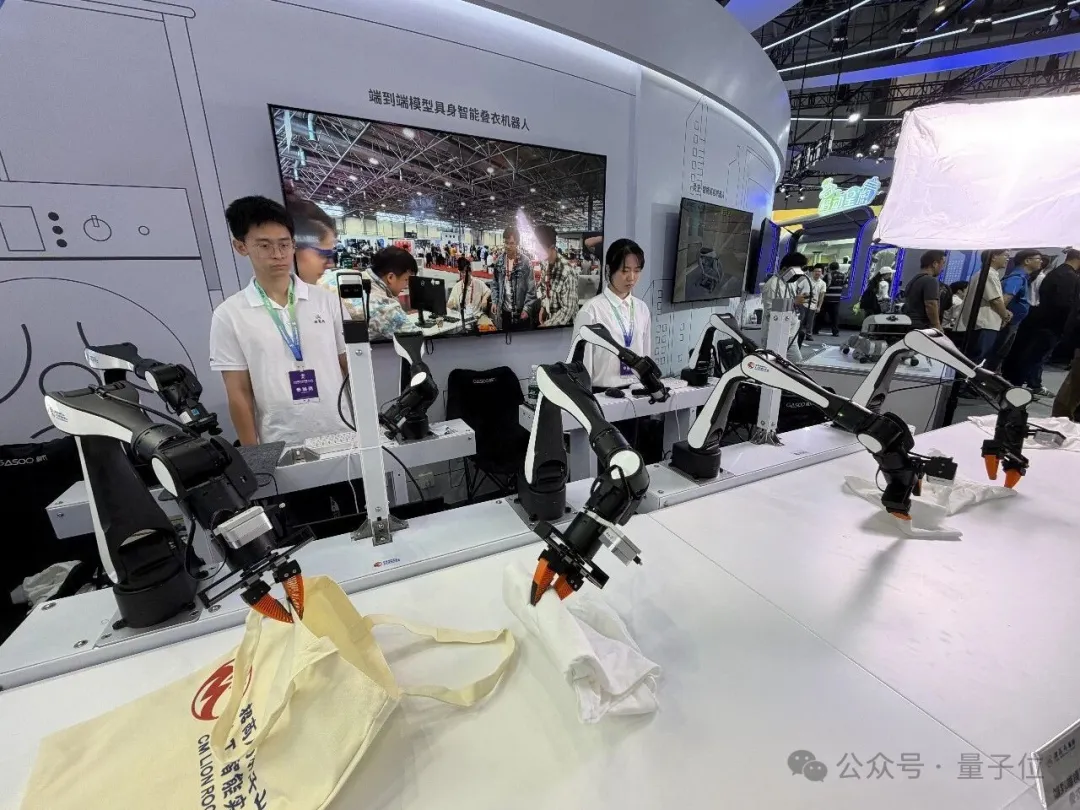
当前行业主流叠衣方案普遍存在“仿真优秀、真机拉胯、场景受限”的痛点。多数技术仅能在规整的理想环境中完成简单折叠,面对家庭场景中褶皱堆叠、随机朝向、局部缠绕、成团挤压等复杂工况,易出现抓取落空、折叠错位、流程中断等问题。核心症结在于仿真与真机间的虚实迁移鸿沟:受硬件刚性差异、机械装配误差、夹爪稳定性不足及底层控制精度偏差等影响,仿真中流畅的动作落地真机后易发生偏移或失效。
针对此难题,狮子山人工智能实验室构建了覆盖训练、部署、轨迹采样与Real2Sim遥操作的数据迭代闭环。训练层面,引入分布式并行训练策略与高性能算子优化,模型训练吞吐效率提升5倍以上;评测层面,完成仿真环境并行化重构,整体评测效率提升4倍以上。
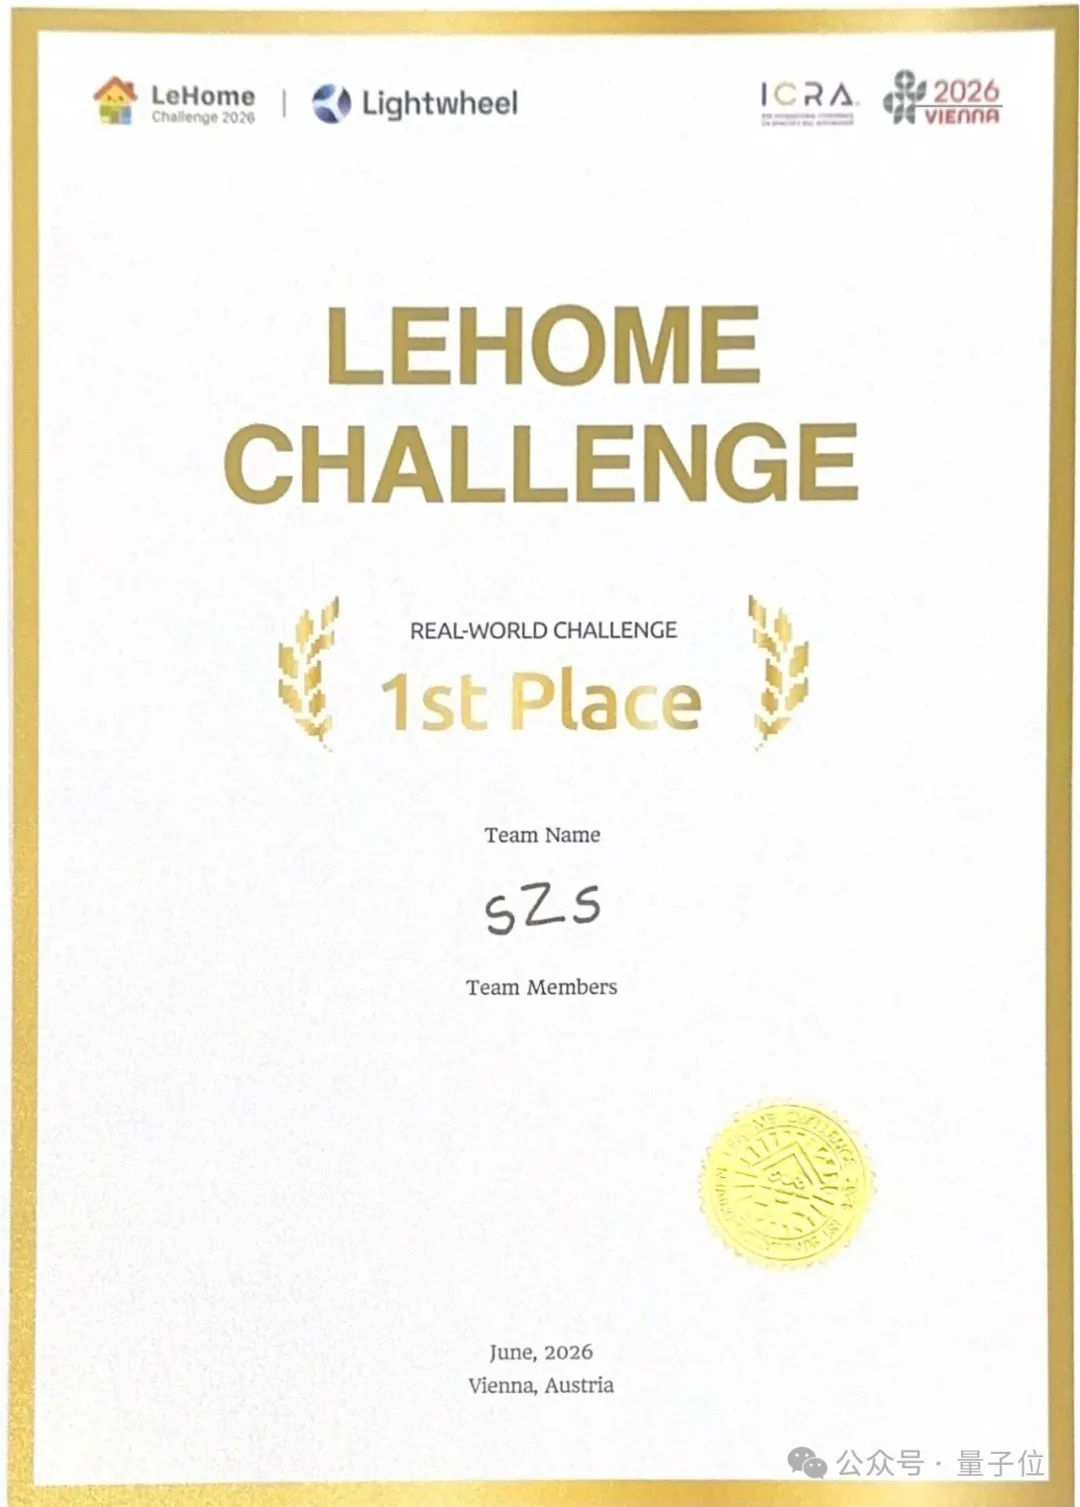
凭借自研VLA模型与系统工程能力,该实验室于2026年6月晋级ICRA 2026 LeHome Challenge国际赛事决赛,击败包括2025年BEHAVIOR-1K冠军及Ilya等强劲对手,斩获全球第一名,展现了中国团队在真实机器人柔性操作任务中的领先实力。
通过大量真机实践,团队总结出柔性操作落地的两大核心痛点。一是机器人技术栈与大模型技术栈交叉带来的系统复杂度,机器人侧涵盖硬件本体、传感器、运动控制与安全执行,大模型侧依赖分布式训练、推理优化与云端资源管理,两者交汇后缺乏统一资源纳管与开发接口,导致系统高度定制化、难以复用。二是具身智能对算力与模型规模的持续需求,端侧本体需保持轻量低功耗,而更强能力依赖更大规模模型与训练资源,关键在于让端侧机器人充分利用云端算力与数据资源。
为此,狮子山人工智能实验室自主研发了LiOS端云协同基础设施,将具身智能从分散的系统集成推进到OS级统一基础设施。
本文图片来自互联网,仅供学习交流使用,版权归原作者或原平台所有。如认为图片侵犯了您的权益,请联系我们删除。