

成立三个月的Simate发布首版物理AI模型,登顶RoboDojo
Simate将训练、推理与评测全流程接入自研Infra,通过任务编排与资源调度,并行推进数十条相互独立的研究路线。
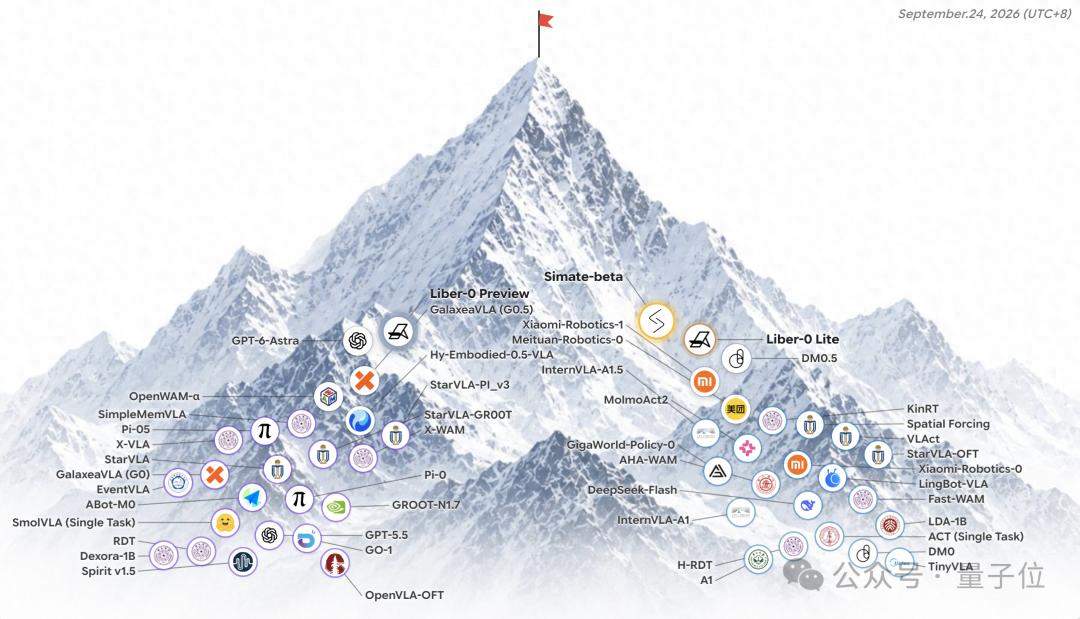
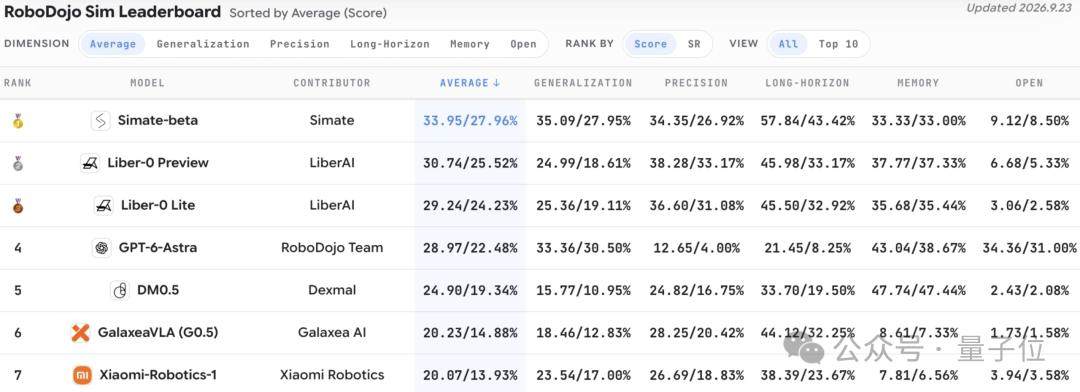
成立仅三个月的公司Simate(Silicon Mate)推出首款通用物理快系统Simate-beta,展示记忆、长程任务、精细操作与任务适应能力,并据公司披露登顶RoboDojo。团队表示,此次参评的基础模型未针对该榜单进行专门优化。
据公司介绍,核心团队曾将一段式端到端智驾模型能力推进至对标Tesla FSD水平并完成量产落地。公司从创立第一天就定下“AI for Physical AI”的研发方式,让AI参与物理智能本身的研究与迭代,Simate-beta是这套AI-native研发体系的第一个实践产物。
- 来自MIT、加州理工、清华、北大等高校的研究者已参与AutoResearch平台内测,配套Sinfra基础设施覆盖训练、仿真与推理,具体可用资源按申请确认。
- Simate已连续完成多轮数亿元人民币级别融资。
- 团队已形成面向复杂任务零样本泛化的技术思路,计划于今年年底推出阶段性成果。
- 模型与自动化研究等三项研究工作将通过论文和技术报告陆续公布,相关成果计划分阶段开源。
Simate最终想逼近的是零样本与少样本的通用物理AI操作。在一个全新陌生环境中,系统不应每增加一项新任务就重新采集数据、训练模型、重新调一遍工程。
本文图片来自互联网,仅供学习交流使用,版权归原作者或原平台所有。如认为图片侵犯了您的权益,请联系我们删除。